

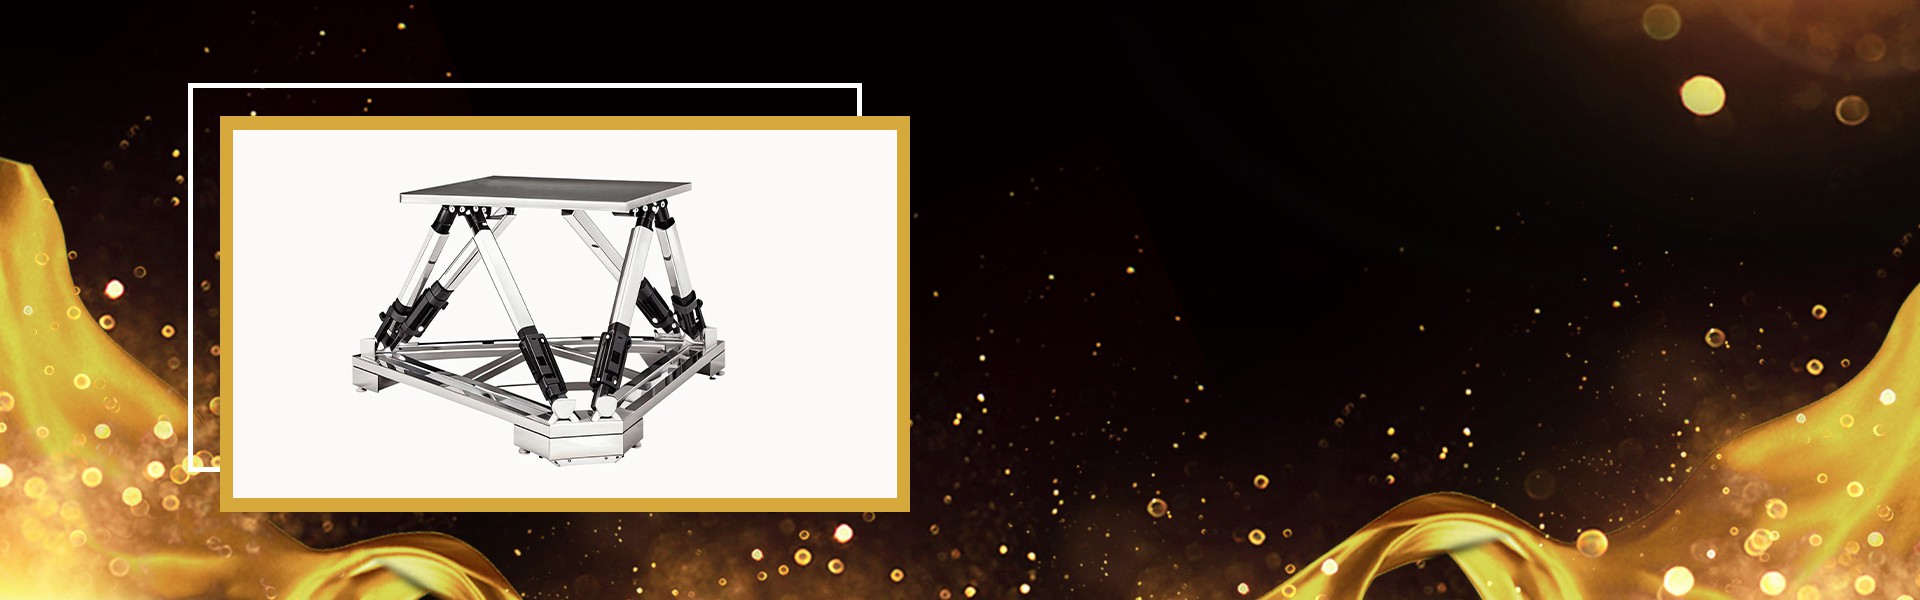
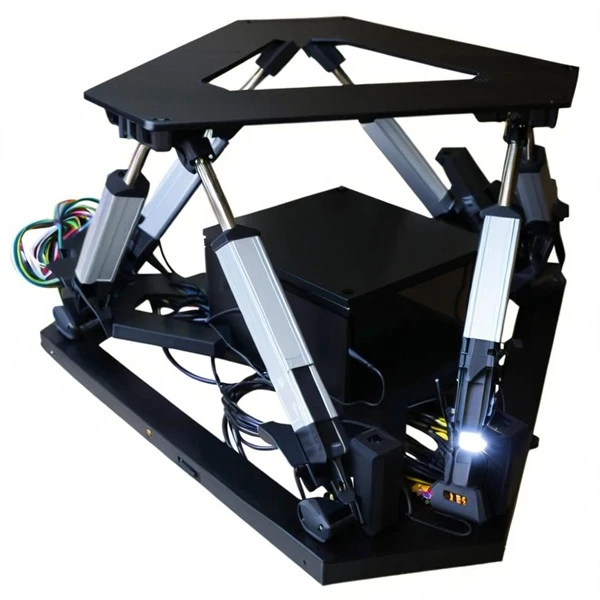


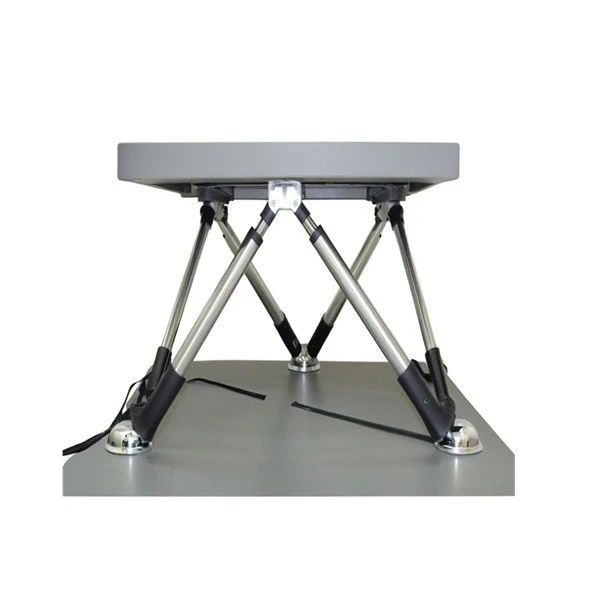
6 डीओएफ घूर्णी मंच
6 DOF घूर्णी प्लेटफ़ॉर्म, स्टीवर्ट प्लेटफ़ॉर्म जैसी समानांतर यांत्रिक संरचनाओं पर आधारित स्वतंत्रता गति प्रणाली की एक छह डिग्री है, जो कि x/y/z अक्ष के साथ अनुवाद प्राप्त कर सकता है और तीन अक्षों (पिच, yaw, रोल) के आसपास तीन-आयामी स्थान . में व्यापक रूप से उपयोग किया जाता है।
- फास्ट डेलीवरी
- गुणवत्ता आश्वासन
- 24/7 ग्राहक सेवा
उत्पाद का परिचय
मुख्य प्रौद्योगिकी
उच्च परिशुद्धता समग्र गति नियंत्रण:
एक समानांतर संरचना और सर्वो मोटर (या हाइड्रोलिक ड्राइव) को अपनाते हुए, यह नैनोमीटर स्तर की दोहरावदार स्थिति सटीकता ({0 . 1 μ मीटर) और मिलीसेकंड स्तर की प्रतिक्रिया गति का समर्थन करता है, सटीक संचालन और चरम गतिशील सिमुलेशन (जैसे विमान दृष्टिकोण समायोजन) के लिए उपयुक्त है।
प्रोग्रामेबल कम्पोजिट मोशन मोड (जैसे वेव ट्रैक्टरी, मल्टी एक्सिस लिंकेज), क्लोज-लूप कंट्रोल को प्राप्त करने के लिए फीडबैक सेंसर (एनकोडर, आईएमयू) के साथ संयुक्त और गति स्थिरता . सुनिश्चित करने के लिए
मॉड्यूलर और उच्च लोड डिजाइन:
समर्थन अनुकूलित लोड कॉन्फ़िगरेशन (400 किलोग्राम तक), एकीकृत कंपन तालिकाओं और वीआर उपकरणों जैसे बाहरी मॉड्यूल के साथ संगत, और वैज्ञानिक अनुसंधान प्रयोगों या औद्योगिक परीक्षण की आवश्यकताओं के लिए उपयुक्त .
लचीले संरचनात्मक प्रकार (सीधे रॉड प्रकार, रॉकर आर्म प्रकार, रस्सी प्रकार), बड़े पैमाने पर स्थानिक आंदोलन परिदृश्यों (जैसे कि रेडियो टेलीस्कोप फीड केबिन पोजिशनिंग) के लिए छोटे पैमाने पर उच्च-सटीक स्थिति को कवर करना .
बुद्धिमान सहयोग और स्केलेबिलिटी:
जटिल परिदृश्यों में सिंक्रोनस सिमुलेशन आवश्यकताओं को पूरा करने के लिए वितरित संचार इंटरफेस (जैसे यूडीपी/टीसीपी) के माध्यम से मल्टी प्लेटफॉर्म सहयोगी कार्य का समर्थन करना (जैसे कि मल्टी ड्रोन गठन सिमुलेशन) .
ROS और MATLAB जैसे विकास के वातावरण के साथ संगत, जिससे माध्यमिक एल्गोरिदम और प्रोग्राम मोशन ट्रैक्टरीज को विकसित करना आसान हो जाता है .
उत्पाद विनिर्देशन
|
स्वतंत्रता रेंज की डिग्री: |
अनुवाद ± 500 मिमी (एकल अक्ष), रोटेशन (30 डिग्री (पिच/यव/रोल) |
|
अधिकतम लोड: |
हाइड्रोलिक प्रकार 400 किलोग्राम, इलेक्ट्रिक प्रकार 200 किलोग्राम (अनुकूलन योग्य और विस्तार योग्य) |
|
नियंत्रण सटीकता: |
अनुवाद ± 0.1 μ मीटर, रोटेशन ± 0.01 डिग्री, गतिशील प्रतिक्रिया देरी<5ms |
|
ड्राइव मोड: |
इलेक्ट्रिक सर्वो (उच्च परिशुद्धता), हाइड्रोलिक (उच्च भार), विद्युत चुम्बकीय (उच्च-आवृत्ति सूक्ष्म कंपन) |
|
आवृति सीमा: |
1Hz -2000 hz (हाइड्रोलिक प्रकार), 5Hz -500 hz (इलेक्ट्रिक प्रकार) |
उत्पाद विवरण
आवेदन पत्र:
✅aerospace: फ्लाइट सिमुलेटर में रियल टाइम एटीट्यूड एडजस्टमेंट, रॉकेट लॉन्च वाइब्रेशन टेस्टिंग .
✅virtual वास्तविकता: 6DOF VR डिवाइस इमर्सिव इंटरैक्टिव अनुभवों को बढ़ाने के लिए गतिशील प्रतिक्रिया प्रदान करते हैं (जैसे कि रेसिंग सिमुलेशन और भूकंप सिमुलेशन) .
✅Industrial परीक्षण: ऑटोमोटिव सस्पेंशन का स्थायित्व सत्यापन, काइनेमेटिक अंशांकन और रोबोट का लोड परीक्षण . वैज्ञानिक अनुसंधान
✅experiments: सटीक ऑप्टिकल उपकरण स्थिति, बड़े-स्पैन संरचनाओं के गतिशील प्रतिक्रिया अनुसंधान (जैसे फास्ट रेडियो टेलीस्कोप फीड केबिन नियंत्रण) .
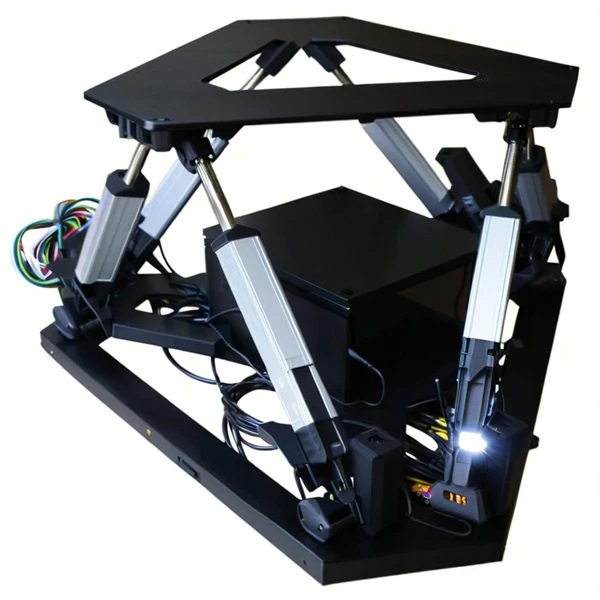
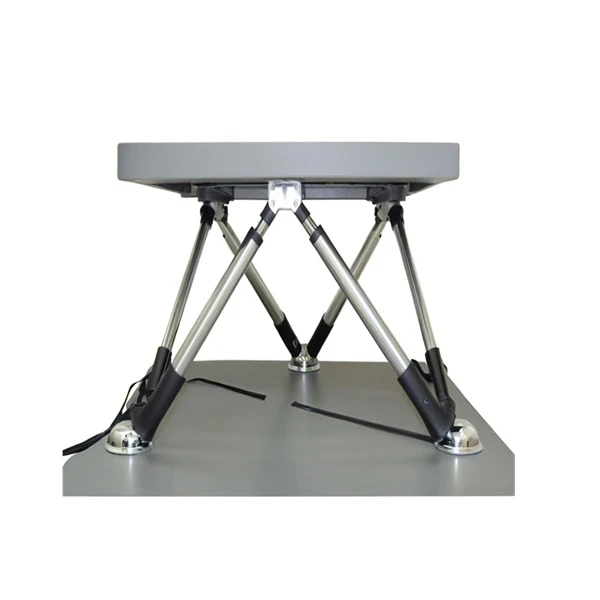
की तस्वीरें6 डीओएफ घूर्णी मंच

पैकेजिंग और वितरण
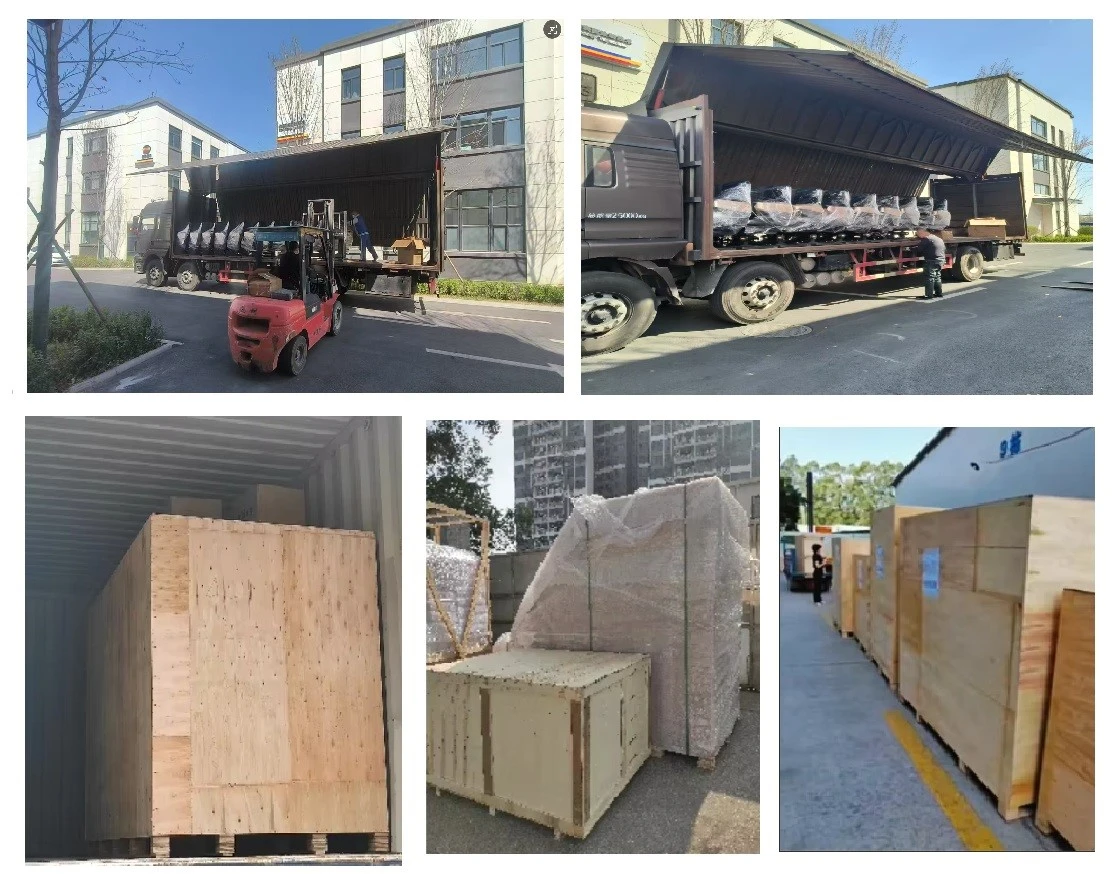
पैकिंग:कंटेनर द्वारा या ग्राहकों की आवश्यकता के रूप में .
वितरण:अपने देश में प्रमुख बंदरगाहों को वितरित करें .
उपवास
प्रश्न: स्वतंत्रता प्लेटफार्मों के पारंपरिक तीन डिग्री की तुलना में मुख्य अंतर क्या हैं?
ए: फ्रीडम प्लेटफॉर्म की छह डिग्री अनुवाद और रोटेशन की समग्र गति का समर्थन करती है (जैसे कि रोल और त्वरण के युग्मन प्रभाव का अनुकरण करना और मोड़ के दौरान त्वरण), जबकि स्वतंत्रता की तीन डिग्री केवल एक ही प्रकार की गति (अनुवाद या रोटेशन) . . प्राप्त कर सकती है।
प्रश्न: हाइड्रोलिक और इलेक्ट्रिक ड्राइव के बीच कैसे चयन करें?
ए: हाइड्रोलिक सिस्टम उच्च लोड (400 किग्रा), कम-आवृत्ति वाले बड़े विस्थापन परिदृश्यों (जैसे कि भूकंपीय परीक्षण का निर्माण) के लिए उपयुक्त हैं, जबकि इलेक्ट्रिक सिस्टम में उच्च सटीकता और कम रखरखाव की लागत होती है, जो उन्हें सटीक माइक्रो मोशन कंट्रोल (जैसे कि चिप पैकेजिंग परीक्षण) के लिए उपयुक्त है .
प्रश्न: क्या यह मल्टी प्लेटफ़ॉर्म लिंकेज का समर्थन करता है?
एक: मल्टी प्लेटफॉर्म सहयोग को वितरित नियंत्रण इंटरफेस (जैसे आरओएस नोड्स) के माध्यम से जटिल गतिशील वातावरण (जैसे कि मल्टी वाहन सहयोगी बाधा परिहार परीक्षण) का अनुकरण करने के लिए प्राप्त किया जा सकता है .
लोकप्रिय टैग: 6 डीओएफ घूर्णी मंच, चीन 6 डीओएफ घूर्णी मंच निर्माता, आपूर्तिकर्ता, कारखाना


